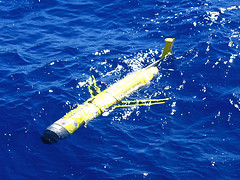
Un planeador submarino es un tipo de vehículo submarino autónomo (AUV, por sus siglas en inglés) que utiliza un sistema de propulsión basado en la flotabilidad variable en lugar de las hélices o propulsores tradicionales. A diferencia de los flotadores de perfilado, que solo se desplazan verticalmente, el planeador submarino está equipado con hidroalas (alas submarinas) que le permiten deslizarse hacia adelante mientras desciende a través de la columna de agua.

Al alcanzar una profundidad determinada, el planeador cambia a una flotabilidad positiva para ascender y seguir avanzando, creando un perfil de movimiento en forma de sierra. Aunque no son tan rápidos como los AUV convencionales, ofrecen un alcance y una autonomía significativamente mayores, extendiendo las misiones de muestreo oceánico de horas a semanas o meses, y cubriendo miles de kilómetros.
Historia y Evolución
El concepto de planeador submarino comenzó a explorarse a principios de la década de 1960 con prototipos como el Concept Whisper. En 1960, Ewan Fallon describió el patrón de planeo en sierra y la idea de un motor de flotabilidad impulsado por el pasajero en su patente de Hydroglider.
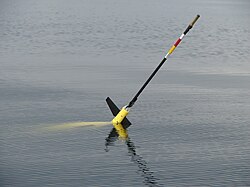
En 1989, Henry Stommel y Doug Webb introdujeron el concepto Slocum, nombrado en honor a Joshua Slocum, el primer navegante solitario que circunnavegó el globo. Propusieron aprovechar el gradiente térmico entre las aguas profundas y superficiales para lograr un alcance global, limitado únicamente por la energía de las baterías para comunicaciones y sensores.
Para 2003, se habían demostrado planeadores térmicos y eléctricos con una eficiencia sorprendente. Vehículos como el Seaglider de la Universidad de Washington, el Spray de la Institución de Oceanografía Scripps y los vehículos Slocum de Teledyne Webb Research han realizado hazañas como travesías transatlánticas y monitoreos colaborativos sostenidos.
Descripción Funcional y Operativa
Los planeadores submarinos realizan mediciones críticas de temperatura, conductividad (para calcular la salinidad), corrientes, fluorescencia de clorofila, retrodispersión óptica y profundidad del fondo.
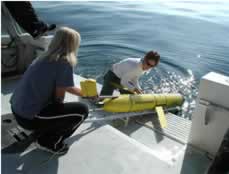
Navegan mediante correcciones periódicas de GPS en la superficie, sensores de presión, sensores de inclinación y brújulas magnéticas. El cabeceo del vehículo se controla mediante lastre interno móvil (generalmente paquetes de baterías), mientras que la dirección se logra mediante un timón o moviendo el lastre interno para controlar el balanceo.
Capacidades de Profundidad
| Modelo | Profundidad Máxima |
|---|---|
| Slocum (estándar) | 200 - 1,000 metros |
| Spray | 1,500 metros |
| Seaglider | 1,000 metros |
| SeaExplorer | 700 metros |
| Deep Glider (Seaglider) | 6,000 metros |
Clase Liberdade y Alas Voladoras
En 2004, la Marina de los Estados Unidos comenzó a desarrollar la clase Liberdade, el planeador más grande del mundo, que utiliza un cuerpo de ala mezclada para lograr una eficiencia hidrodinámica superior. Diseñados inicialmente para rastrear submarinos diesel-eléctricos en aguas costeras, pueden permanecer en estación hasta seis meses. Posteriormente, el modelo ZRay fue diseñado para rastrear e identificar mamíferos marinos durante periodos prolongados.